近日,山东大学空间科学与技术学院卫星导航遥感团队在多源融合导航定位领域取得新进展。研究成果以“A Mutually Coupled Model for GNSS/INS positioning”为题发表在权威期刊IEEE Internet of Things Journal(中国科学院一区TOP,IF=8.7),DOI:10.1109/JIOT.2026.3727122。团队特别资助博士后李默闻为论文第一作者,聂文锋研究员为通讯作者,徐天河教授、武汉大学朱锋研究员和西班牙加泰罗尼亚理工大学AdriaRovira-Garcia副教授为合作者,山东大学为第一完成单位。
稳定可靠的定位导航授时(PNT)信息是支撑世界各国各项社会经济活动的重要基石,也是2035国家综合PNT体系重大发展战略的重要技术指标之一。因此,在信号受干扰和传感器测量故障等挑战状态下,多源融合系统应具备持续稳定导航定位的能力。现有经典多源融合导航定位模型中,松组合(LC)融合结构精简,但GNSS中断会导致导航定位精度会大幅降低;紧组合(TC)融合结构严密,但传感器间参数因协方差矩阵相互关联,易导致误差相互传播。针对上述问题,团队创新性地提出一种互组合(MC)模型,实现了传感器基于共同导航定位参数的双向互约束。以GNSS/INS融合为例,互组合模型先用INS机械编排位置信息约束GNSS定位解算,再将受约束的GNSS定位结果传递给融合系统解算INS修正参数。该模型既保持了精简的融合架构,又实现了传感器间导航定位解算的相互约束。
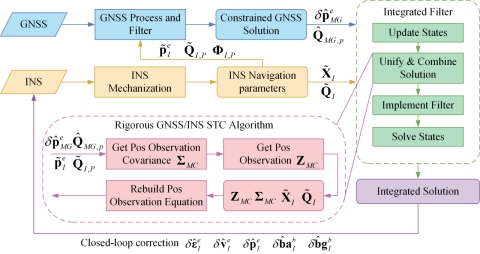
图1 GNSS/INS互组合算法流程图
实现互组合模型的难点是避免在GNSS解算和融合系统解算中重复使用INS机械编排位置信息,进而引发导航定位异常的问题。为此,团队从理论上证明了受约束GNSS定位与TC定位结果的等价性,并由此推导出了重构融合系统约束INS观测方程的理论算法,成功避免了INS机械编排位置信息的重复使用。因此,互组合模型既能在传感器故障或受干扰时因非共同参数相互独立而具有更强鲁棒性,又能在GNSS中断时通过导航参数的相互增益保障导航定位精度的稳定。
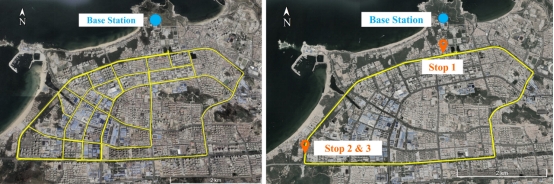
图2 两次车载导航定位实验路线图
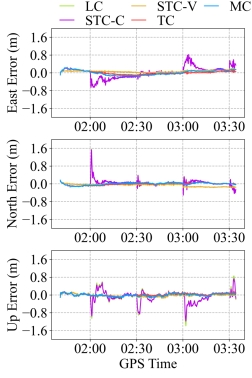
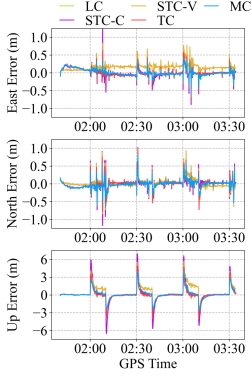
图3 GNSS中断(左)和INS故障(右)实验中互组合(MC)与其他模型的定位误差对比图
车载动态实验PPP/INS融合结果证实:在传感器观测质量良好时,互组合模型的定位精度与TC等经典模型相当,达到厘米级。在GNSS中断时,互组合模型与TC模型一样能够有效促进GNSS恢复后定位误差的收敛。在GNSS观测故障时,互组合模型在故障期和恢复期内均能更有效地抑制定位偏移,其中恢复期内相较TC等经典模型平均降低定位偏移29.3%。在INS观测故障时,互组合模型的鲁棒性最为显著,在故障期和恢复期内相较TC等经典模型分别平均降低定位偏移23.1%和31.6%。综合而言,互组合模型在不同数据质量条件下均表现出稳定可靠的定位性能,在传感器观测故障时表现优于其他模型,是多源融合导航定位一种有力的可选模型。
近年来,团队围绕国家综合PNT体系和复杂环境高精度定位关键技术建设需求,持续开展GNSS精密数据处理、多源融合导航定位、水下声学导航定位等方向的基础理论与关键技术研究。承担了国家重点研发计划项目1项和课题2项、国家实验室科技创新课题1项、国家基金委重大项目课题1项、北斗重大专项课题1项、国家自然科学基金以及山东省自然科学基金等多项科研任务。未来,团队将继续聚焦复杂环境下高精度、高可靠、高连续的定位导航技术,持续开展多源融合导航定位理论方法、核心算法与工程应用研究。
IEEE Internet of Things Journal是物联网领域的国际权威期刊,重点发表物联网、智能感知、多源信息融合与复杂系统应用等方向的高水平研究成果,在国际工程技术与信息科学领域具有重要影响力。该研究得到国家重点研发计划、国家自然科学基金、空间基准国家重点实验室开放基金、山东省博士后科学基金等项目资助。
撰稿人:李默闻


